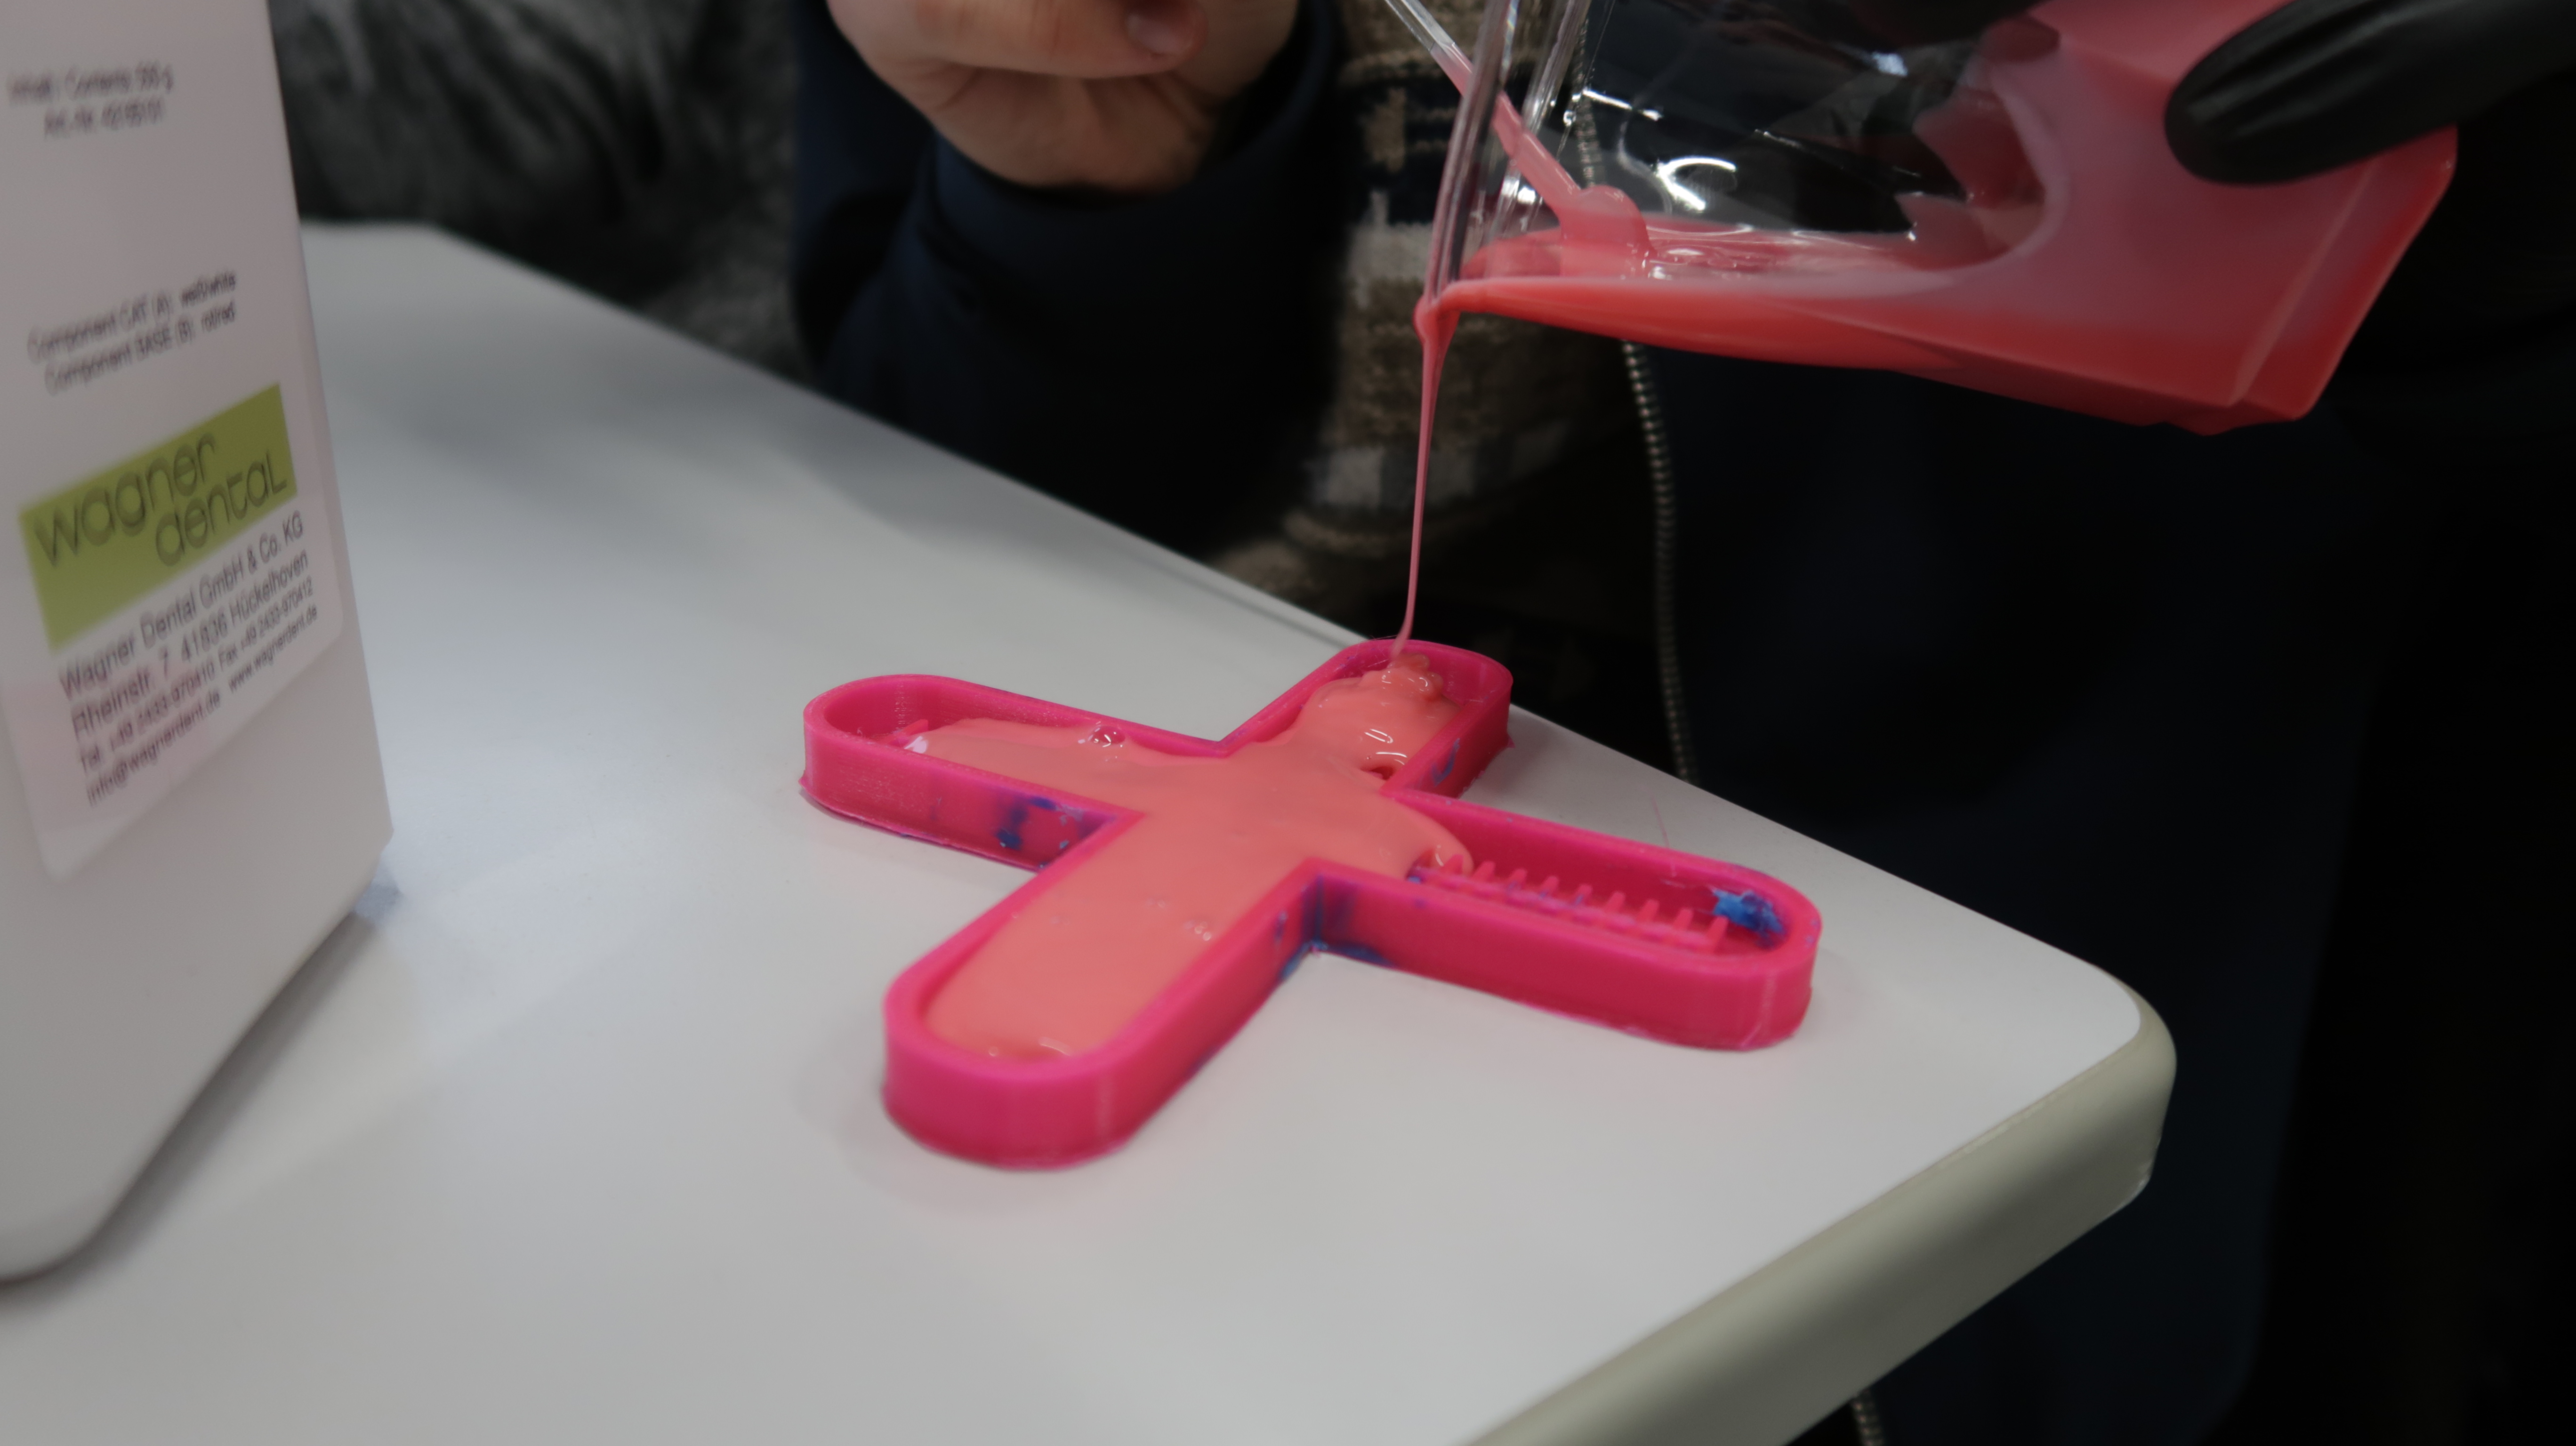
Pour comprendre les enjeux du projet, nous devons d’abord revenir sur leurs définitions respectives. La “robotique molle” est un sous-domaine de la robotique dont la particularité est d’utiliser des matériaux souples ou élastiques, comme le silicone ou le plastique. Ils sont utilisés dans des domaines techniques qui nécessitent des opérations précises (la chirurgie par exemple), car leur souplesse rend l’environnement plus accessible. De plus, les soft robots sont conçus pour interagir avec leur milieu, et tendent à gagner en autonomie ; ils peuvent prendre appui, saisir des objets de tailles et textures différentes, changer de forme, se glisser dans des endroits difficiles d’accès… Leur mouvement est organique, les mollusques et les insectes ayant souvent inspiré leur apparence, ce qui peut les rendre plus attachants que les robots rigides de notre imagination.
La “low-tech” (ou “basse technologie”) est un concept assez complexe à définir. Selon le low-tech lab, c’est un ensemble de systèmes, techniques, services, savoir-faire, pratiques, modes de vie et même des courants de pensée, qui intègrent la technologie selon trois grands principes : utile, accessible, durable. Opposé à la high-tech, il ne s’agit pas non plus de bannir les nouvelles technologies, ou encore de revenir à un mode de vie primitif, mais plutôt de vivre avec tout ce que nous avons créé depuis la révolution industrielle, et déconstruire ce qui pollue. Il s’agit de faire des choix responsables et adopter un mode de vie respectueux de la planète. Cette démarche implique de faire par soi-même (DIY), transmettre et collaborer. En français, une meilleure traduction serait “technologie appropriée” - celle qui est adéquate, et celle que l’on s’approprie.